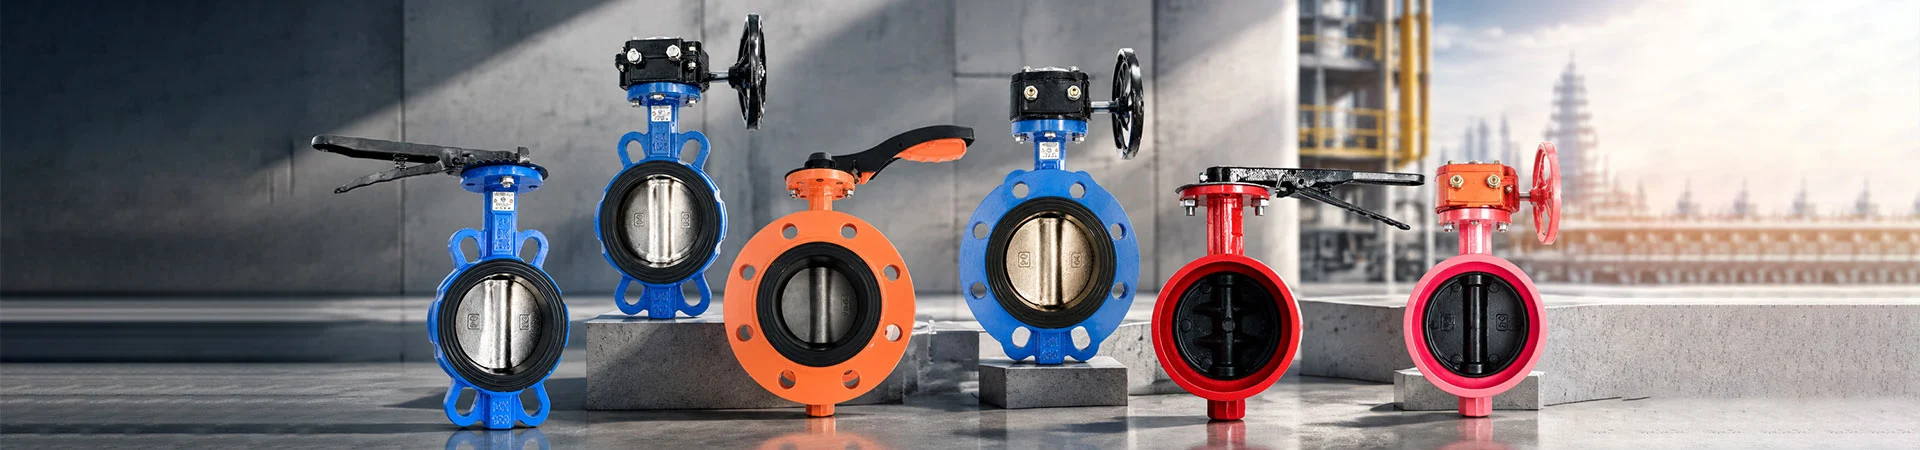
ຂາຍສົ່ງເຄື່ອງກະຕຸ້ນກະແສໄຟຟ້າສຳລັບອັດຕະໂນມັດວາວ
ທີ່ Liangfa, ພວກເຮົາສະຫນອງເຄື່ອງກະຕຸ້ນໄຟຟ້າສ່ວນຫນຶ່ງສໍາລັບປ່ຽງແລະອຸປະກອນອື່ນໆທີ່ຕ້ອງການການເຄື່ອນໄຫວ rotary ຄວບຄຸມໃນໄລຍະມຸມຈໍາກັດ. ຕົວກະຕຸ້ນເຫຼົ່ານີ້ປ່ຽນພະລັງງານໄຟຟ້າເປັນແຮງບິດກົນຈັກເພື່ອປະຕິບັດການເຂົ້າກັນໄດ້ໄຕມາດຫຼືອຸປະກອນພາກສ່ວນອື່ນໆທີ່ລະບຸໄວ້.
ພວກເຂົາເຈົ້າໄດ້ຖືກພິຈາລະນາທົ່ວໄປສໍາລັບວາວ butterfly, ປ່ຽງບານ, dampers, ແລະອຸປະກອນທີ່ຄ້າຍຄືກັນ, ສະຫນອງຂອບເຂດການເດີນທາງຂອງ actuator, ຜົນຜະລິດແຮງບິດ, ແລະການໂຕ້ຕອບ mounting ກົງກັບອຸປະກອນຂັບເຄື່ອນ. ໃນຖານະເປັນວິສາຫະກິດເຕັກໂນໂລຢີສູງ, ພວກເຮົາຊ່ວຍລູກຄ້າປະເມີນຄວາມຕ້ອງການປະຕິບັດງານແລະເລືອກການຕັ້ງຄ່າຕົວກະຕຸ້ນທີ່ເຫມາະສົມສໍາລັບໂຄງການຂອງພວກເຂົາ.
ຢືນຢັນການຫມຸນທີ່ຕ້ອງການ
ເຄື່ອງກະຕຸ້ນການຫັນເປັນສ່ວນໜຶ່ງຖືກອອກແບບເພື່ອໝຸນຜ່ານມຸມທີ່ຈຳກັດ ແທນທີ່ຈະໝຸນຢ່າງຕໍ່ເນື່ອງຄືກັບຕົວກະຕຸ້ນຫຼາຍລ້ຽວ. ຄໍາຮ້ອງສະຫມັກວາວຈໍານວນຫຼາຍໃຊ້ການເຄື່ອນໄຫວ 90 ອົງສາລະຫວ່າງຕໍາແຫນ່ງເປີດແລະປິດ, ແຕ່ການເດີນທາງທີ່ຕ້ອງການແມ່ນຂຶ້ນກັບອຸປະກອນທີ່ຂັບເຄື່ອນ.
ເມື່ອເລືອກ ກເຄື່ອງກະຕຸ້ນໄຟຟ້າສ່ວນໜຶ່ງ, ພວກເຮົາແນະນໍາໃຫ້ຢືນຢັນມຸມການເດີນທາງທີ່ຕ້ອງການຂອງວາວ, ທິດທາງການເປີດແລະປິດ, ແລະຄວາມຕ້ອງການຕໍາແຫນ່ງສິ້ນສຸດ. ຖ້າອຸປະກອນຂັບເຄື່ອນຕ້ອງການຫຼາຍກວ່າການຫັນເປັນໄຕມາດມາດຕະຖານ, ກວດເບິ່ງວ່າຕົວແບບທີ່ເລືອກສະຫນັບສະຫນູນຂອບເຂດການເດີນທາງທີ່ຕ້ອງການກ່ອນທີ່ຈະສັ່ງ.
ຈັບຄູ່ Torque ກັບ Load
ແຮງບິດແມ່ນຫນຶ່ງໃນຕົວກໍານົດການເລືອກທີ່ສໍາຄັນທີ່ສຸດ. ຕົວກະຕຸ້ນຕ້ອງໃຫ້ແຮງບິດຜົນຜະລິດພຽງພໍເພື່ອຍ້າຍປ່ຽງຫຼືອຸປະກອນພາຍໃຕ້ສະພາບການເຮັດວຽກຕົວຈິງຂອງມັນ. ແຮງບິດທີ່ຕ້ອງການສາມາດແຕກຕ່າງກັນກັບຂະຫນາດວາວ, ຄວາມກົດດັນທີ່ແຕກຕ່າງກັນ, friction ປະທັບຕາ, ອຸນຫະພູມ, ແລະປະຫວັດການບໍລິການ.
| ພາລາມິເຕີການເລືອກ | ເປັນຫຍັງມັນຈຶ່ງສຳຄັນ |
|---|---|
| ຕ້ອງການແຮງບິດປະຕິບັດງານ | ກໍານົດວ່າຕົວກະຕຸ້ນສາມາດຍ້າຍອຸປະກອນທີ່ຂັບເຄື່ອນໄດ້ຢ່າງຫນ້າເຊື່ອຖື. |
| ການສະຫນອງແຮງດັນ | ຕ້ອງກົງກັບການສະໜອງໄຟຟ້າທີ່ໄດ້ຈັດອັນດັບຂອງຕົວກະຕຸ້ນ. |
| ມຸມເດີນທາງ | ກໍານົດຂອບເຂດການເຄື່ອນໄຫວທີ່ຕ້ອງການໂດຍວາວຫຼືກົນໄກ. |
| ເວລາປະຕິບັດງານ | ຊ່ວຍກໍານົດວ່າຄວາມໄວການເດີນທາງຂອງຕົວກະຕຸ້ນເຫມາະສົມກັບຂະບວນການ. |
| ວົງຈອນຫນ້າທີ່ | ຊີ້ບອກວ່າເຄື່ອງກະຕຸ້ນຄາດວ່າຈະເຮັດວຽກເລື້ອຍໆ ແລະດົນປານໃດ. |
ພວກເຮົາແນະນໍາໃຫ້ໃຊ້ຂໍ້ມູນແຮງບິດຂອງຜູ້ຜະລິດປ່ຽງແລະອະນຸຍາດໃຫ້ສໍາລັບເງື່ອນໄຂການບໍລິການທີ່ລະບຸໄວ້ແທນທີ່ຈະເລືອກຕົວກະຕຸ້ນໂດຍອີງໃສ່ເສັ້ນຜ່າສູນກາງຂອງປ່ຽງຢ່າງດຽວ. ການຂະຫຍາຍໃຫຍ່ເກີນໄປສາມາດສົ່ງຜົນກະທົບຕໍ່ຄວາມເຫມາະສົມໃນການຄວບຄຸມ, ດັ່ງນັ້ນເຄື່ອງກະຕຸ້ນແລະອຸປະກອນທີ່ຂັບເຄື່ອນຄວນໄດ້ຮັບການປະເມີນວ່າເປັນເຄື່ອງປະກອບທີ່ກົງກັນ.
ກວດເບິ່ງການໂຕ້ຕອບການຕິດຕັ້ງ
ເຖິງແມ່ນວ່າໃນເວລາທີ່ torque ແລະລະດັບການຫມຸນແມ່ນເຫມາະສົມ, ຕົວກະຕຸ້ນຕ້ອງເຊື່ອມຕໍ່ຢ່າງຖືກຕ້ອງກັບປ່ຽງຫຼືອຸປະກອນ. ການໂຕ້ຕອບຂອງການຕິດຕັ້ງ, ຮູບຮ່າງຂອງໄດ, ຂະຫນາດຂອງ shaft, ແລະຮູບແບບ bolt ຄວນໄດ້ຮັບການກວດສອບກ່ອນທີ່ຈະຕິດຕັ້ງ.
- ມາດຕະຖານການຕິດຕັ້ງ:ຢືນຢັນຂະຫນາດສ່ວນຫນ້າແປນຫຼືການຕິດຕັ້ງຂອງການຕິດຕໍ່ພົວພັນ.
- ການເຊື່ອມຕໍ່ Drive:ກວດເບິ່ງຮູບຮ່າງແລະຂະຫນາດຂອງໄດຜົນຜະລິດຕໍ່ກັບ shaft ຂັບເຄື່ອນ.
- ຕໍາແຫນ່ງການຕິດຕັ້ງ:ໃຫ້ແນ່ໃຈວ່າມີການເກັບກູ້ພຽງພໍສໍາລັບສາຍໄຟ, ການເຂົ້າເຖິງ, ແລະການບໍາລຸງຮັກສາ.
- ການຈັດຮຽງກົນຈັກ:ປ້ອງກັນບໍ່ໃຫ້ misalignment ທີ່ອາດຈະເພີ່ມຄວາມຕ້ານທານຫຼືທໍາລາຍອົງປະກອບເຊື່ອມຕໍ່.
ເມື່ອປ່ຽນຕົວກະຕຸ້ນທີ່ມີຢູ່ແລ້ວ, ພວກເຮົາຂໍແນະນໍາໃຫ້ປຽບທຽບຮູບແຕ້ມການຕິດຕັ້ງແລະລາຍລະອຽດຂອງຜົນຜະລິດ-drive ແທນທີ່ຈະອີງໃສ່ຊື່ແບບຈໍາລອງຫຼືການຈັດອັນດັບ torque ນາມຢ່າງດຽວ.
ເລືອກການຈັດການຄວບຄຸມ
ຟັງຊັນຄວບຄຸມທີ່ຕ້ອງການກໍານົດລັກສະນະໄຟຟ້າທີ່ຕົວກະຕຸ້ນຕ້ອງການ. ບາງຄໍາຮ້ອງສະຫມັກພຽງແຕ່ຕ້ອງການການເຄື່ອນໄຫວລະຫວ່າງຕໍາແຫນ່ງເປີດແລະປິດ, ໃນຂະນະທີ່ຄົນອື່ນຕ້ອງການຕໍາແຫນ່ງລະດັບປານກາງຫຼືຄໍາຄຶດຄໍາເຫັນຕໍ່ລະບົບການຄວບຄຸມ.
| ການຄວບຄຸມຄວາມຕ້ອງການ | ຈຸດທີ່ຈະຢືນຢັນ |
|---|---|
| ການດໍາເນີນງານເປີດ-ປິດ | ຄໍາສັ່ງເປີດແລະປິດ, ຈໍາກັດການເດີນທາງ, ແລະສະແດງສະຖານະການ. |
| ການຄວບຄຸມການຈັດຕໍາແຫນ່ງ | ບໍ່ວ່າຈະເປັນຕົວແບບສະຫນັບສະຫນູນການຈັດຕໍາແຫນ່ງລະດັບປານກາງແລະສັນຍານການຄວບຄຸມທີ່ຕ້ອງການ. |
| ການຕິດຕາມໄລຍະໄກ | ຕິດຕໍ່ພົວພັນຄໍາຕິຊົມທີ່ມີຢູ່, ສັນຍານຕໍາແຫນ່ງ, ແລະການໂຕ້ຕອບໄຟຟ້າ. |
| ການດໍາເນີນງານໃນທ້ອງຖິ່ນ | ບໍ່ວ່າຈະເປັນການຄວບຄຸມທ້ອງຖິ່ນຫຼືການລົບລ້າງຄູ່ມືແມ່ນຕ້ອງການແລະສະຫນັບສະຫນູນ. |
ບໍ່ແມ່ນທຸກໆຕົວກະຕຸ້ນໄຟຟ້າສ່ວນໜຶ່ງທີ່ຮອງຮັບການຄວບຄຸມແບບໂມດູນ, ການສື່ສານທາງໄກ, ຫຼືການຍົກເລີກດ້ວຍມື. ທີ່ Liangfa, ພວກເຮົາແນະນໍາໃຫ້ຢືນຢັນຫນ້າທີ່ຕົວຈິງທີ່ມີຢູ່ໃນຕົວແບບທີ່ເລືອກກ່ອນທີ່ຈະສໍາເລັດການອອກແບບລະບົບການຄວບຄຸມ.
ກໍານົດຂອບເຂດການເດີນທາງຢ່າງຖືກຕ້ອງ
ຂອບເຂດຈໍາກັດການເດີນທາງກໍານົດຕໍາແຫນ່ງສິ້ນສຸດທີ່ອະນຸຍາດຂອງ actuator. ການປັບຕົວທີ່ຖືກຕ້ອງຊ່ວຍປ້ອງກັນບໍ່ໃຫ້ຕົວກະຕຸ້ນຈາກການຂັບລົດປ່ຽງທີ່ເຊື່ອມຕໍ່ເກີນກວ່າການເດີນທາງທີ່ຕັ້ງໃຈຂອງມັນແລະສະຫນັບສະຫນູນການຈັດຕໍາແຫນ່ງທີ່ສອດຄ່ອງ. ວິທີການປັບແມ່ນຂຶ້ນກັບການອອກແບບຕົວກະຕຸ້ນແລະອາດຈະກ່ຽວຂ້ອງກັບການຢຸດກົນຈັກ, ການຈໍາກັດການສະຫຼັບ, ຫຼືການຕັ້ງຄ່າເອເລັກໂຕຣນິກ.
ໃນລະຫວ່າງການແຕ່ງຕັ້ງ, ກວດສອບຕໍາແຫນ່ງເປີດແລະປິດຕໍ່ກັບຄວາມຕ້ອງການຂອງຜູ້ຜະລິດປ່ຽງ. ກວດເບິ່ງທິດທາງການເຄື່ອນໄຫວ, ການຄວບຄຸມສາຍໄຟ, ສັນຍານຄໍາຄຶດຄໍາເຫັນ, ແລະການຕັ້ງຄ່າການປົກປັກຮັກສາແຮງບິດຫຼື overload ໃດ. ປະຕິບັດຕາມຄໍາແນະນໍາຂອງຜະລິດຕະພັນແລະຫຼີກເວັ້ນການບັງຄັບໃຫ້ຕົວກະຕຸ້ນຕໍ່ຕ້ານການຢຸດເຊົາການປັບທີ່ບໍ່ຖືກຕ້ອງ.
ຖ້າຕົວກະຕຸ້ນຢຸດກ່ອນທີ່ຈະເຖິງຕໍາແຫນ່ງທີ່ຄາດໄວ້, ກວດເບິ່ງການຕັ້ງຄ່າຂອບເຂດຈໍາກັດ, ແຮງດັນການສະຫນອງ, ການຈັດຕໍາແຫນ່ງກົນຈັກ, ແລະຄວາມຕ້ານທານຈາກອຸປະກອນທີ່ຂັບເຄື່ອນ. ການກວດສອບໄຟຟ້າແລະກົນຈັກຄວນໄດ້ຮັບການປະຕິບັດໂດຍບຸກຄະລາກອນທີ່ມີຄຸນວຸດທິໂດຍໃຊ້ຂັ້ນຕອນການໂດດດ່ຽວທີ່ເຫມາະສົມ.
ພິຈາລະນາສະພາບແວດລ້ອມການຕິດຕັ້ງ
ສະພາບແວດລ້ອມການດໍາເນີນງານມີຜົນກະທົບຕໍ່ການຄັດເລືອກ enclosure, ການປ້ອງກັນໄຟຟ້າ, ແລະຄວາມຖີ່ຂອງການບໍາລຸງຮັກສາ. ເຄື່ອງກະຕຸ້ນທີ່ຕິດຕັ້ງຢູ່ໃນເຮືອນອາດຈະປະເຊີນກັບສະພາບທີ່ແຕກຕ່າງກັນຈາກອຸປະກອນທີ່ປະເຊີນກັບຝົນ, ຂີ້ຝຸ່ນ, ຄວາມຊຸ່ມຊື່ນ, ການສັ່ນສະເທືອນ, ຫຼືອຸນຫະພູມສູງສຸດ.
- ຢືນຢັນລະດັບການປົກປ້ອງ enclosure ທີ່ຕ້ອງການສໍາລັບສະຖານທີ່ຕິດຕັ້ງ.
- ກວດເບິ່ງອຸນຫະພູມ ແລະລະດັບຄວາມຊຸ່ມຊື່ນທີ່ອະນຸຍາດ.
- ທົບທວນການເຂົ້າສາຍ, ການປ້ອງກັນສາຍໄຟ, ແລະຂໍ້ກໍານົດຂອງສາຍດິນ.
- ພິຈາລະນາການສັ່ນສະເທືອນ, corrosion, ແລະການເຂົ້າເຖິງສໍາລັບການກວດກາ.
- ສໍາລັບພື້ນທີ່ອັນຕະລາຍ, ກວດເບິ່ງວ່າຕົວກະຕຸ້ນສະເພາະມີການຢັ້ງຢືນທີ່ຕ້ອງການແລະເຫມາະສົມກັບເຂດທີ່ມີຈຸດປະສົງ.
ພວກເຮົາແນະນໍາໃຫ້ກວດເບິ່ງເອກະສານຜະລິດຕະພັນສໍາລັບການປະເມີນສະພາບແວດລ້ອມຕົວຈິງຂອງຕົວແບບທີ່ເລືອກ. ລະດັບການປົກປ້ອງແລະການອະນຸມັດພື້ນທີ່ອັນຕະລາຍບໍ່ຄວນຖືກສົມມຸດຕິຖານໂດຍບໍ່ມີຫຼັກຖານດ້ານວິຊາການທີ່ກ່ຽວຂ້ອງ.
ວາງແຜນການກວດກາປົກກະຕິ
ການກວດກາເປັນປົກກະຕິຊ່ວຍກໍານົດບັນຫາການພັດທະນາກ່ອນທີ່ມັນຈະຂັດຂວາງຂະບວນການ. ກວດເບິ່ງທີ່ຢູ່ອາໃສຂອງ actuator, bolts mounting, ການເຊື່ອມຕໍ່ໄຟຟ້າ, ສາຍເຂົ້າ, ແລະ coupling ຜົນອອກສໍາລັບຄວາມເສຍຫາຍທີ່ສັງເກດເຫັນຫຼື loosening. ຖ້າເປັນໄປໄດ້, ກວດສອບຕົວຊີ້ບອກຕຳແໜ່ງ ແລະ ທົດສອບຮອບວຽນປະຕິບັດງານຕາມແຜນການບຳລຸງຮັກສາ.
ຖ້າຕົວກະຕຸ້ນເກີດມີສຽງດັງ, ເຄື່ອນທີ່ບໍ່ສະໝ່ຳສະເໝີ, ຮ້ອນເກີນ, ຫຼືບໍ່ສຳເລັດການເດີນທາງຂອງມັນ, ໃຫ້ຢຸດ ແລະ ສືບສວນສາເຫດກ່ອນທີ່ຈະສົ່ງຄືນໃຫ້ການບໍລິການ. ສາເຫດທີ່ເປັນໄປໄດ້ລວມມີແຮງດັນການສະຫນອງທີ່ບໍ່ຖືກຕ້ອງ, ການໂຫຼດຫຼາຍເກີນໄປ, ການຜູກມັດກົນຈັກ, ວົງຈອນຫນ້າທີ່ບໍ່ເຫມາະສົມ, ຫຼືການຕັ້ງຄ່າຈໍາກັດທີ່ບໍ່ຖືກຕ້ອງ. ປະຕິບັດຕາມຄໍາແນະນໍາການບໍາລຸງຮັກສາຂອງຜູ້ຜະລິດແລະຫ້າມເປີດ enclosures ໄຟຟ້າໃນຂະນະທີ່ energized ເວັ້ນເສຍແຕ່ວ່າຂັ້ນຕອນການອະນຸຍາດຢ່າງຊັດເຈນ.
ໃຫ້ລາຍລະອຽດເຫຼົ່ານີ້ສໍາລັບການເລືອກ
ເພື່ອຊ່ວຍໃຫ້ພວກເຮົາແນະນໍາຕົວກະຕຸ້ນທີ່ເຫມາະສົມ, ກະລຸນາໃຫ້ Liangfa ຂໍ້ມູນຕໍ່ໄປນີ້:
- ວາວຂັບເຄື່ອນຫຼືປະເພດອຸປະກອນ
- ມຸມຫມຸນທີ່ຕ້ອງການແລະທິດທາງການເດີນທາງ
- ແຮງບິດປະຕິບັດງານທີ່ຕ້ອງການແລະຂໍ້ມູນຂະຫນາດທີ່ມີຢູ່
- ການສະຫນອງແຮງດັນແລະຄວາມຖີ່
- ເວລາປະຕິບັດງານທີ່ຕ້ອງການ ແລະຮອບວຽນໜ້າທີ່
- ຄວາມຕ້ອງການຄວບຄຸມການເປີດ-ປິດ ຫຼືການຈັດຕຳແໜ່ງ
- ການໂຕ້ຕອບຂອງການຕິດຕັ້ງແລະຂະຫນາດ output-drive
- ຄໍາຕິຊົມທີ່ຕ້ອງການ, ການຄວບຄຸມທ້ອງຖິ່ນ, ແລະຄຸນສົມບັດການສື່ສານ
- ເງື່ອນໄຂສະພາບແວດລ້ອມແລະການຢັ້ງຢືນໂຄງການສະເພາະ
ໃນຖານະເປັນວິສາຫະກິດເຕັກໂນໂລຢີສູງ, Liangfa ໃຫ້ຂໍ້ມູນຜະລິດຕະພັນແລະການສະຫນັບສະຫນູນດ້ານວິຊາການເພື່ອຊ່ວຍໃຫ້ລູກຄ້າປະເມີນຄວາມເຂົ້າກັນໄດ້ຂອງຕົວກະຕຸ້ນ. ລາຍລະອຽດຄໍາຮ້ອງສະຫມັກທີ່ສົມບູນເຮັດໃຫ້ມັນງ່າຍຂຶ້ນໃນການປຽບທຽບແບບຈໍາລອງ, ຢືນຢັນການໂຕ້ຕອບ, ແລະຫຼຸດຜ່ອນບັນຫາໃນລະຫວ່າງການຕິດຕັ້ງແລະການມອບຫມາຍ.
ຄໍາຖາມທີ່ຖາມເລື້ອຍໆ
ຄວາມແຕກຕ່າງລະຫວ່າງການຫັນເປັນສ່ວນ ແລະຕົວກະຕຸ້ນຫຼາຍລ້ຽວແມ່ນຫຍັງ?
ຕົວກະຕຸ້ນແບບສ່ວນໜຶ່ງຈະໝຸນຜ່ານມຸມທີ່ຈຳກັດ, ໂດຍທົ່ວໄປແລ້ວປະມານ 90 ອົງສາສຳລັບການນຳໃຊ້ວາວຫຼາຍ. ເຄື່ອງກະຕຸ້ນຫຼາຍລ້ຽວຖືກອອກແບບເພື່ອສົ່ງການຫມຸນຫຼາຍຄັ້ງ ແລະມັກຈະຖືກນໍາໃຊ້ກັບອຸປະກອນເຊັ່ນ: ທໍ່ຂຶ້ນ-ລໍາ ຫຼືປ່ຽງປະຕູທີ່ຮຽກຮ້ອງໃຫ້ມີການລ້ຽວຊ້ຳໆ. ປະເພດທີ່ຖືກຕ້ອງແມ່ນຂຶ້ນກັບຄວາມຕ້ອງການການເຄື່ອນໄຫວຂອງອຸປະກອນທີ່ຂັບເຄື່ອນ.
ຕົວກະຕຸ້ນຫນຶ່ງສາມາດດໍາເນີນການປະເພດວາວທີ່ແຕກຕ່າງກັນບໍ?
ທ່າແຮງ, ຖ້າຄວາມຕ້ອງການແຮງບິດຂອງວາວແຕ່ລະຄົນ, ມຸມເດີນທາງ, ການໂຕ້ຕອບຂອງການຕິດຕັ້ງ, ແລະຄວາມຕ້ອງການຄວບຄຸມແມ່ນເຫມາະສົມກັບຕົວກະຕຸ້ນ. ຄວາມເຂົ້າກັນໄດ້ຄວນໄດ້ຮັບການກວດກາສໍາລັບແຕ່ລະຄໍາຮ້ອງສະຫມັກແທນທີ່ຈະສົມມຸດຕິຖານຈາກອັດຕາແຮງບິດຂອງຕົວກະຕຸ້ນ.
ອັດຕາແຮງບິດທີ່ສູງຂຶ້ນສະເຫມີຫມາຍເຖິງການປະຕິບັດທີ່ດີກວ່າບໍ?
ບໍ່. ຕົວກະຕຸ້ນຕ້ອງໃຫ້ແຮງບິດພຽງພໍສໍາລັບການໂຫຼດທີ່ຕ້ອງການ, ແຕ່ການ oversizing ຫຼາຍເກີນໄປອາດຈະບໍ່ມີປະສິດທິພາບຫຼືບໍ່ເຫມາະສົມສໍາລັບບາງຄໍາຮ້ອງສະຫມັກການຈັດຕໍາແຫນ່ງ. ໃຊ້ຂໍ້ມູນແຮງບິດຂອງອຸປະກອນທີ່ຂັບເຄື່ອນແລະເງື່ອນໄຂການດໍາເນີນງານເພື່ອເລືອກຮູບແບບທີ່ເຫມາະສົມ.
ເປັນຫຍັງເຄື່ອງກະຕຸ້ນຢຸດກ່ອນທີ່ປ່ຽງຈະມາຮອດຈຸດສິ້ນສຸດຂອງມັນ?
ສາເຫດທີ່ເປັນໄປໄດ້ລວມມີການຕັ້ງຄ່າຈໍາກັດການເດີນທາງທີ່ບໍ່ຖືກຕ້ອງ, ແຮງດັນການສະຫນອງຕ່ໍາ, ການຕໍ່ຕ້ານກົນຈັກຫຼາຍເກີນໄປ, ການຈັດຕໍາແຫນ່ງທີ່ບໍ່ຖືກຕ້ອງ, ຫຼືການຕັ້ງຄ່າປ້ອງກັນແຮງບິດທີ່ຈໍາກັດເກີນໄປສໍາລັບຄໍາຮ້ອງສະຫມັກ. ກວດເບິ່ງຂັ້ນຕອນການແກ້ໄຂບັນຫາຂອງຜູ້ຜະລິດແລະແຍກອຸປະກອນຢ່າງປອດໄພກ່ອນທີ່ຈະກວດສອບ.
ຂ້ອຍສາມາດປ່ຽນເຄື່ອງກະຕຸ້ນໂດຍບໍ່ມີການປ່ຽນປ່ຽງໄດ້ບໍ?
ໃນບາງກໍລະນີ, ແມ່ນແລ້ວ. ການທົດແທນຕ້ອງກົງກັບແຮງບິດທີ່ຕ້ອງການຂອງວາວ, ໄລຍະການເດີນທາງ, ການໂຕ້ຕອບຂອງການຕິດຕັ້ງ, ໄດຜົນຜະລິດ, ການສະຫນອງໄຟຟ້າ, ແລະຄວາມຕ້ອງການຄວບຄຸມ. ຢືນຢັນຂະຫນາດແລະຂໍ້ກໍາຫນົດກ່ອນທີ່ຈະສັ່ງເພື່ອຫຼີກເວັ້ນການອະແດບເຕີເພີ່ມເຕີມຫຼືການເຮັດວຽກການຕິດຕັ້ງ.
- View as
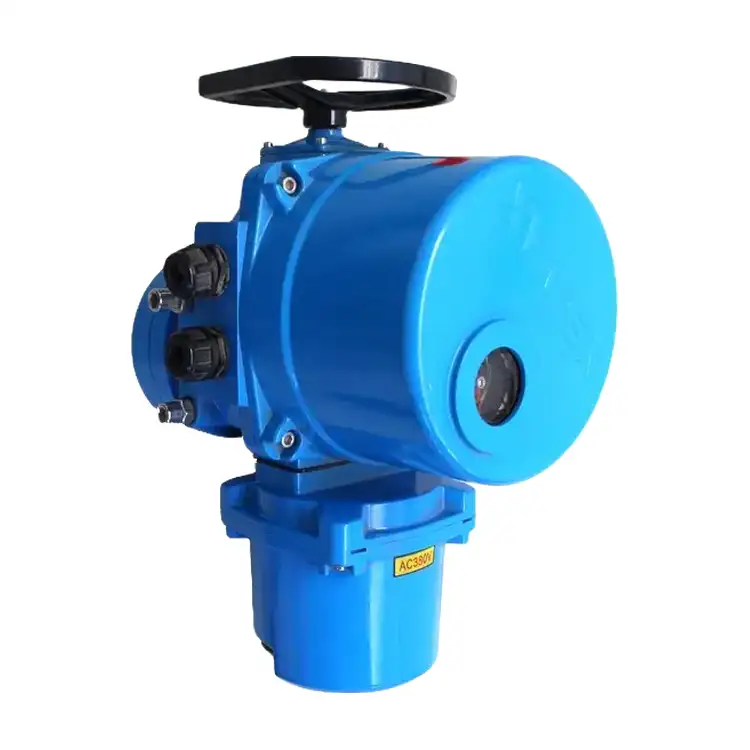
QT Series Explosion-Proof Electric Actuator
Liangfa's QT Series Explosion-Proof Electric Actuator ຖືກອອກແບບມາສໍາລັບການເຮັດວຽກ 90° ຂອງປ່ຽງ butterfly ທີ່ເຂົ້າກັນໄດ້, ປ່ຽງບານ, ແລະປ່ຽງປ່ຽງໃນສະພາບແວດລ້ອມອຸດສາຫະກໍາທີ່ເປັນອັນຕະລາຍ. ດ້ວຍແຮງບິດຜົນຜະລິດຈາກ 40 N·m ຫາ 2500 N·m, ທາງເລືອກໃນການຕິດຕັ້ງ ISO 5211, ແລະ AC220V, AC380V, ຫຼືການສະຫນອງພະລັງງານ DC24V ທີ່ກໍາຫນົດເອງ, ມັນສະຫນັບສະຫນູນອັດຕະໂນມັດວາວທີ່ມີຄວາມຍືດຫຍຸ່ນສໍາລັບການນໍາໃຊ້ petrochemical, ອາຍແກັສ, ເຄມີ, ແລະນ້ໍາບໍາບັດ.
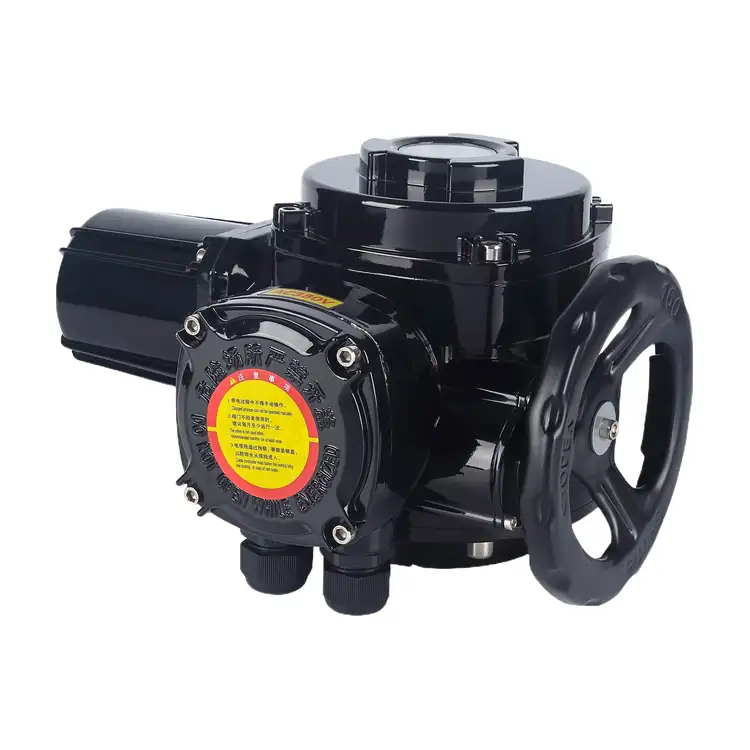
ຕົວກະຕຸ້ນໄຟຟ້າທີ່ມີຫຼັກຖານສະແດງການລະເບີດຂອງ QB Series
Liangfa's QB Series Explosion-Proof Electric Actuator ຖືກອອກແບບມາສໍາລັບການອັດຕະໂນມັດ 90° valve ໃນສະພາບແວດລ້ອມອຸດສາຫະກໍາທີ່ເປັນອັນຕະລາຍ, ລວມທັງໂຮງງານປິໂຕເຄມີ, ສະຖານທີ່ອາຍແກັສ, ແລະຄໍາຮ້ອງສະຫມັກການຂຸດຄົ້ນໃຕ້ດິນທີ່ໄດ້ຮັບການອະນຸມັດ. ດ້ວຍຕົວເລືອກແຮງບິດຕັ້ງແຕ່ 20 N·m ຫາ 12,000 N·m ໃນທົ່ວຊຸດແບບຈໍາລອງທີ່ລະບຸໄວ້, ຕົວເລືອກການຕິດຕັ້ງ ISO 5211, ແລະ AC220V, AC380V, ຫຼືການສະຫນອງພະລັງງານ AC127V ຂຸດຄົ້ນບໍ່ແຮ່ທີ່ລະບຸໄວ້, ມັນສະຫນັບສະຫນູນວາວ butterfly ທີ່ເຂົ້າກັນໄດ້, ປ່ຽງບານ, ປ່ຽງປລັກ, ແລະ dampers valves.
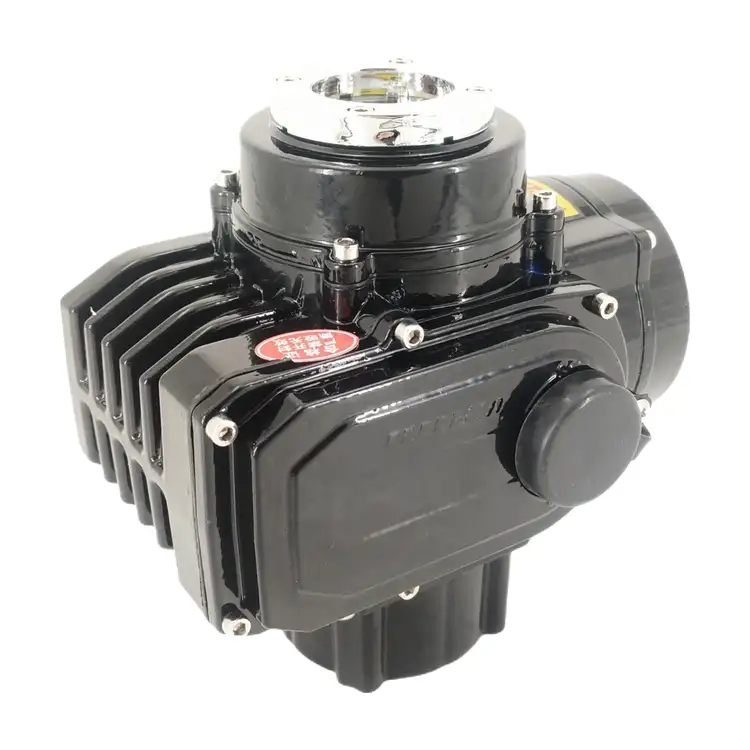
ຕົວກະຕຸ້ນໄຟຟ້າທີ່ປ້ອງກັນລະເບີດກະທັດຮັດ
ເຄື່ອງກະຕຸ້ນການລະເບີດແບບກະທັດຮັດຂອງ Liangfa ຖືກອອກແບບມາສໍາລັບການອັດຕະໂນມັດ 90 °ວາວໃນສະພາບແວດລ້ອມອຸດສາຫະກໍາທີ່ເປັນອັນຕະລາຍທີ່ພື້ນທີ່ການຕິດຕັ້ງຈໍາກັດ. ດ້ວຍຕົວເລືອກແຮງບິດຈາກ 50 ຫາ 600 N·m, ISO 5211 ການໂຕ້ຕອບການຕິດຕັ້ງ, ແລະການຕັ້ງຄ່າການສະຫນອງພະລັງງານ AC220V, AC380V, ຫຼື DC24V, ມັນສາມາດຖືກຈັບຄູ່ກັບວາວ butterfly ທີ່ເຂົ້າກັນໄດ້, ປ່ຽງບານ, ແລະປ່ຽງປ່ຽງ.
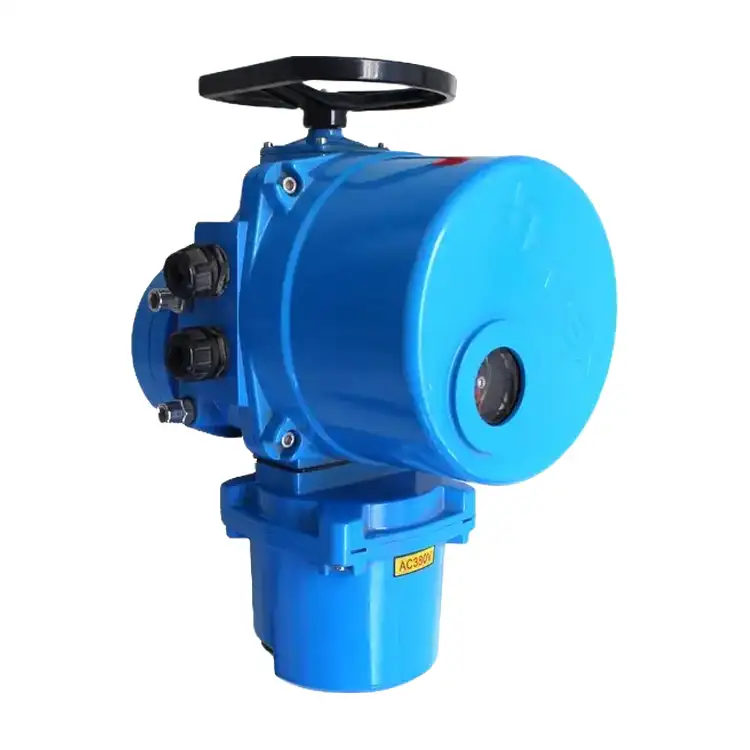
ຕົວກະຕຸ້ນໄຟຟ້າອັດສະລິຍະ QT Series
ເຄື່ອງກະຕຸ້ນໄຟຟ້າອັດສະລິຍະ QT Series ຂອງ Liangfa ຖືກອອກແບບມາສໍາລັບການຄວບຄຸມປ່ຽງ 90° ທີ່ຊັດເຈນໃນການປິ່ນປົວນ້ໍາ, HVAC, ການປ້ອງກັນໄຟແລະລະບົບທໍ່ອຸດສາຫະກໍາ. ດ້ວຍຕົວເລືອກແຮງບິດຈາກ 10 ຫາ 2000 N·m, ການປົກປ້ອງມາດຕະຖານ IP67 ແລະຕົວເຊື່ອມຕໍ່ ISO 5211, ມັນຮອງຮັບທັງການເປີດ-ປິດ ແລະການຄວບຄຸມໂມດູນ 4–20 mA. ການສື່ສານທາງເລືອກ Modbus-RTU ຊ່ວຍໃຫ້ການເຊື່ອມໂຍງກັບລະບົບ PLC ແລະ DCS ທີ່ເຂົ້າກັນໄດ້, ໃນຂະນະທີ່ທາງເລືອກການສະຫນອງພະລັງງານຫຼາຍແລະຮຸ່ນທີ່ຕ້ານການລະເບີດສະຫນັບສະຫນູນຄວາມຕ້ອງການການຕິດຕັ້ງທີ່ແຕກຕ່າງກັນ.
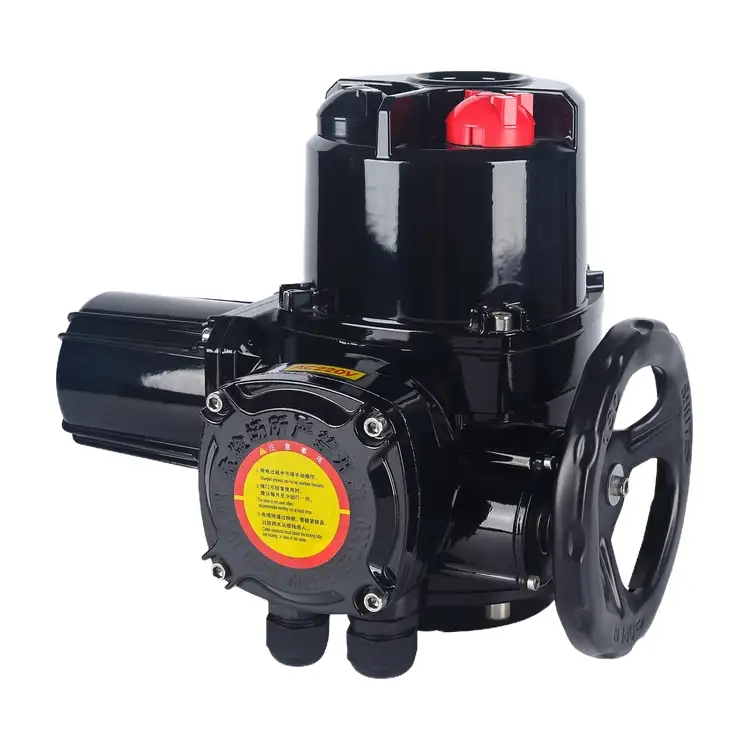
ຕົວກະຕຸ້ນໄຟຟ້າອັດສະລິຍະ QB Series
ເຄື່ອງກະຕຸ້ນໄຟຟ້າອັດສະລິຍະ QB Series ຂອງ Liangfa ຖືກອອກແບບມາສໍາລັບການອັດຕະໂນມັດ 90 °ປ່ຽງ rotary ໃນໂຮງງານອຸດສາຫະກໍາ, ສະຖານທີ່ຂຸດຄົ້ນບໍ່ແຮ່ແລະສະພາບແວດລ້ອມທີ່ຕ້ອງການອື່ນໆ. ດ້ວຍຕົວເລືອກແຮງບິດຕັ້ງແຕ່ 20 ຫາ 12,000 N·m, ມັນຮອງຮັບປ່ຽງ butterfly ທີ່ເຂົ້າກັນໄດ້, ປ່ຽງບານ, ປ່ຽງປ່ຽງ ແລະ dampers. ການຕັ້ງຄ່າທີ່ມີຢູ່ລວມມີການເປີດ-ປິດ ແລະການຄວບຄຸມແບບໂມດູນ 4–20 mA, ທາງເລືອກການສະໜອງພະລັງງານຫຼາຍອັນ, ແລະລຸ້ນປ້ອງກັນການລະເບີດສຳລັບພື້ນທີ່ອັນຕະລາຍທີ່ລະບຸໄວ້.
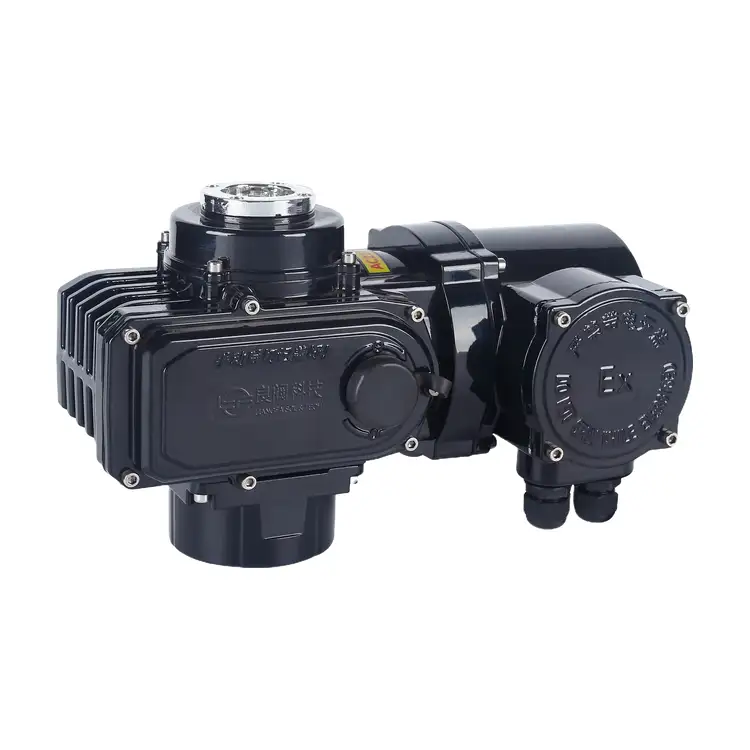
ຕົວກະຕຸ້ນໄຟຟ້າອັດສະລິຍະອັດສະລິຍະ
ເຄື່ອງກະຕຸ້ນໄຟຟ້າອັດສະລິຍະອັດສະລິຍະຂອງ Liangfa ຖືກອອກແບບມາສໍາລັບການຄວບຄຸມປ່ຽງ 90° ທີ່ຊັດເຈນໃນການຕິດຕັ້ງອຸດສາຫະກໍາທີ່ຈໍາກັດພື້ນທີ່. ມັນຮອງຮັບການປ້ອນຂໍ້ມູນສັນຍານ 4–20 mA ແລະຕໍາແໜ່ງຕໍາແໜ່ງ, ມີການສື່ສານແບບ Modbus RTU ທາງເລືອກສໍາລັບການເຊື່ອມໂຍງກັບລະບົບ PLC ແລະ DCS ທີ່ເຂົ້າກັນໄດ້. ມີທາງເລືອກໃນການຕິດຕັ້ງ ISO 5211, AC220V, AC380V ແລະ DC24V, ແລະການປ້ອງກັນ IP65 ມາດຕະຖານທີ່ມີທາງເລືອກ IP67, ມັນເຫມາະສົມສໍາລັບວາວຜີເສື້ອ, ປ່ຽງບານ, ປ່ຽງປ່ຽງແລະເຄື່ອງດູດອາກາດ.
Liangfa ເປັນຜູ້ຜະລິດ ແລະຜູ້ສະໜອງ ເຄື່ອງກະຕຸ້ນໄຟຟ້າສ່ວນໜຶ່ງ ມືອາຊີບໃນປະເທດຈີນ. ພວກເຮົາມີທີມງານຂາຍທີ່ມີປະສົບການ, ນັກວິຊາການມືອາຊີບ, ແລະທີມງານບໍລິການຫລັງການຂາຍ.
ຄໍາແນະນໍາຂ່າວ